-
E-Mail-Adresse
1173947150@qq.com
-
Telefon
13588791425
-
Adresse
Hangzhou City Arc Villa District Tenzhou Canal Valley 10 Gebäude 1505 Zimmer
Hangzhou Langjie Measurement and Control Technology Development Co., Ltd
Handbuch zur Inbetriebnahme von dynamischen Servo-Controllern vor Ort
Datum:2025-11-26Lesen Sie:0
Dynamischer Servo-ControllerEs ist die Kernsteuereinheit von Industrieautomatisierungsgeräten, deren Inbetriebsqualität direkt die Motorbetriebsgenauigkeit und Systemstabilität bestimmt. Die Inbetriebnahme vor Ort muss dem Prinzip "Sicherheit zuerst, Schritt für Schritt" folgen, von der Hardwareprüfung, der Parameterkonfiguration bis zur Funktionsprüfung zur Bildung eines geschlossenen Schleifens, um sicherzustellen, dass die Steuerung genau mit dem Motor und der Last übereinstimmt und die Geschwindigkeit und die Positionssteuerung der Produktionslinie erfüllt.
Vorbereitung vor dem Debuggen: Sicherheits- und Hardwaregrundlagen bauen. Stellen Sie zuerst sicher, dass die Versorgungsspannung des Controllers mit der Nennspannung des Motors übereinstimmt (z. B. 220V-Servomotor entspricht dem 220V-Controller-Eingang), verwenden Sie ein Multimeter, um die Isolierung der Stromleitung zu erkennen, um das Kurzschlussrisiko zu vermeiden. Anschließend überprüfen Sie die Verkabelung des Motors und des Controllers - die Signalleitung des Encoders muss die Phasen A, B und Z unterscheiden, die Antriebsleitung stellt sicher, dass die U-, V- und W-Phasen korrekt sind, und das Befestigungsmoment des Anschlussklemmens entspricht den Spezifikationen (in der Regel 0,8-1,2 N · m), um zu verhindern, dass falsche Ausführungen zu Anomalien führen. Schließlich verbinden Sie die Debugger-Software, um eine Kommunikationsverbindung zwischen dem Controller und dem Computer herzustellen (Ethernet- oder RS485-Kommunikation empfohlen).
Kernparameterkonfiguration: Anpassung von Controller und Motor. Der erste Schritt zur selbstständigen Integrierung der Motorparameter, im Controller-Modus "Auto-Tuning", erkennt das System automatisch die Grundparameter des Motormodells, der Nenndrehzahl, des Armaturwiderstands und andere, um ein angepasstes Steuermodell zu generieren, wenn die Integrierung fehlschlägt, müssen Sie manuell die Parameter des Motornamenschilders eingeben (z. B. Nennstrom, Leistungsfaktor). Der zweite Schritt ist die Konfiguration des Steuermodus, der Positionssteuerungsmodus muss das elektronische Getriebeverhältnis einstellen (die Auflösung des Motorencoders und die Lastimpulsanweisungen entsprechen), der Geschwindigkeitssteuerungsmodus muss die Drehzahlanweisungsquelle (analoge Menge oder Kommunikation) und die Drehzahlgrenzwerte einstellen, und der Drehmomentsteuerungsmodus muss das maximale Ausgangsdrehmoment einstellen, um eine Überlastung zu verhindern.
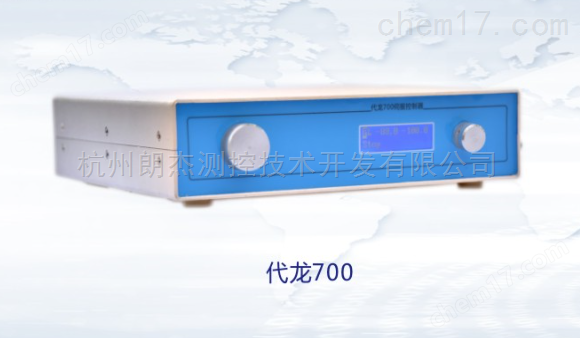
Dynamische Leistungsoptimierung: Verbesserte Betriebsgenauigkeit und Stabilität. Überwachung der Motorlaufkurve durch Debugging-Software, wenn ein Startjitter auftritt, muss der Positionsringsverhältnismäßige Gewinn (P-Parameter) erhöht und die Integralzeit (I-Parameter) verkürzt werden; Wenn es eine Überregulierung gibt, umgekehrt. Die Optimierung des Geschwindigkeitsringes erfordert eine fokussierte Anpassung des Verhältnisses und des Differenzgewinns (Parameter D), um einen glatten Übergang des Motors von der stationären Drehzahl zur Nenndrehzahl ohne Drehzahlschwankungen zu gewährleisten. Für hochpräzise Geräte (z. B. CNC-Werkzeugmaschinen) muss die Funktion "Vorlaufsteuerung" aktiviert werden, um den Einfluss der Lastträgheit auf die Positionsgenauigkeit zu kompensieren, so dass der Positionsfehler innerhalb von ± 0,01 mm gesteuert wird.
Funktionsprüfung und Sicherheitsprüfung: Simulation der tatsächlichen Betriebsprüfung. In der Leerlasttestphase läuft der Motor im Positions-, Geschwindigkeits- und Drehmomentmodus, überprüft die Konsistenz der Drehzahlanzeige mit der tatsächlichen Drehzahl (mit dem Drehzahlmesser kalibriert) und bestätigt, dass der positive Umkehrschalter ohne Kartons ist. Lasttest muss Zugang zu der tatsächlichen Produktionslast, Simulation der maximalen Last Betrieb für 30 Minuten, Überwachung der Steuerung Ausgangsstrom, Motortemperatur Anstieg (normal ≤ 60K), um sicherzustellen, dass keine Überlastung Alarm. Sicherheitstests konzentrieren sich auf die Überprüfung der Notstandsfunktion - nach Auslösung des Notstandssignals muss der Motor innerhalb von 100 ms stillstehen.Dynamischer Servo-ControllerSchneiden Sie den Ausgang ab und sperren Sie ihn, um einen unerwarteten Start zu verhindern.
Debugging End: Parameter gespeichert und Dokumentation aufgezeichnet. Wenn alle Parameterkonfigurationen abgeschlossen sind, führen Sie den Vorgang "Parameter speichern" (einige Controller müssen abgeschaltet werden, um Parameterverluste zu verhindern). Aufzeichnung von Fehlerstellungsdaten, einschließlich Motormodell, Reglerparametertabellen, Screenshots von Betriebskurven und Abweichungsbehandlungsmethoden, um einen Fehlerstellungsbericht zu erstellen. Schließlich wird vor Ort gereinigt, die Verkabelung aufgeräumt und die Leitungsnummer markiert, um eine einfache Wartung zu gewährleisten. Beachten Sie: Wenn es während der Debugging zu einem Controller-Alarm kommt (z. B. Überstrom, Überdruck), sollten Sie sofort Ausfallzeiten beheben, die Belastungskarte blockieren, Parametereinstellungsfehler und andere Probleme überprüfen, um den zwangsbetriebenen beschädigten Gerät zu vermeiden.
Letzter Artikel:Umgebungssimulationsfähigkeit der UTM Universal Tester
Nächster Artikel:Das "Geheimnis der Langlebigkeit" der Testmaschinensteuerung von Weiteng