- E-Mail-Adresse
- Telefon
-
Adresse
Gebäude 2, Nr. 6, Songbei Lang Xinyuan Road, Dalang Town, Dongguan, Guangdong, Provinz 101
Produktkategorien
Dongguan High-Tech Elektronik Präzisionstechnologie Co., Ltd.
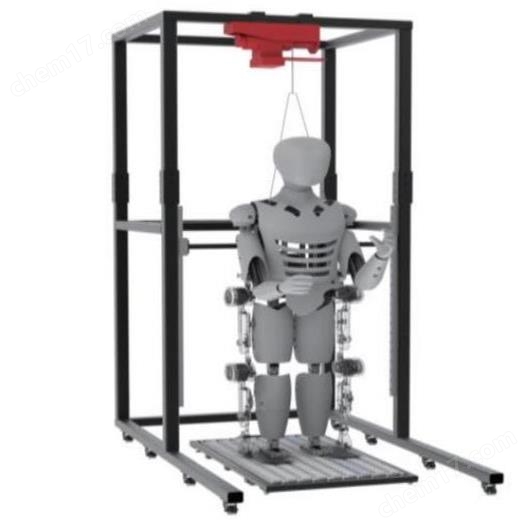
Exoskelett-Roboter-Testmodell für untere Gliedmaßen
VerhandlungsfähigAktualisieren am05/13
- Modell
- Natur des Herstellers
- Hersteller
- Produktkategorie
- Ursprungsort
Übersicht
Das Testmodell des Exoskelettroboters für die unteren Gliedmaßen umfasst ein Modell, ein Stützgerät und einen Winkel-Erfassungssensor für die Hüfte und den Knöchel, der die Messung der Leistung des medizinischen Roboters während der Bewegung ermöglicht. Konformität mit YY/T #183; 1973-2025 Norm für medizinische Exoskelettroboter für untere Gliedmaßen. Dazu gehören Bewegungsgeschwindigkeit / Schrittfrequenz, Bewegungsschrittlänge, Bewegungswiderstand, Gelenkbewegungswinkel, Arbeitslast, statische Lastfestigkeit der Hauptstützteile, Griff, statische Lastfestigkeit der Griffstange, statische Lastfestigkeit des Schutzgurtes und statische Lastfestigkeit unter Sonderfällen.
Produktdetails
1. Systemeinleitung
Das Testmodell des Exoskelettroboters für die unteren Gliedmaßen umfasst ein Modell, ein Stützgerät und einen Winkel-Erfassungssensor für die Hüfte und den Knöchel, der die Messung der Leistung des medizinischen Roboters während der Bewegung ermöglicht. Das System erfüllt die Norm YY/T 1973-2025 für medizinische Exoskelettroboter. Dazu gehören Bewegungsgeschwindigkeit / Schrittfrequenz, Bewegungsschrittlänge, Bewegungswiderstand, Gelenkbewegungswinkel, Arbeitslast, statische Lastfestigkeit der Hauptstützteile, Griff, statische Lastfestigkeit der Griffstange, statische Lastfestigkeit des Schutzgurtes und statische Lastfestigkeit unter Sonderfällen.
Das System verwendet einen Magnetkoder, einen Hall-Sensor oder einen Potentiometer-Winkelsensor (je nach Bedarf konfiguriert), um den Gelenkwinkel in Echtzeit durch Erkennung von Magnetfeldveränderungen, magnetischen Widerstandseffekten oder Widerstandsspannungen genau zu messen, um Parameter wie den Gelenkbewegungswinkel während der Exoskelettbewegungen des Roboters zu messen und zu berechnen. Das System umfasst hauptsächlich Exoskelett-Roboter-Testsysteme, Stützgeräte, Hüft-Knöchel-Winkel-Erfassungssensoren und Software zur automatischen Erfassung. Der Gelenkwinkelerfassungssensor wird verwendet, um statische und dynamische Daten über die Hüfte-, Knie- und Knöchelwinkel in Echtzeit zu erfassen. Er verfügt über hohe Genauigkeit, gute Zuverlässigkeit und hohe Effizienz. Die Genauigkeit der Winkelmessung des Exoskelett-Roboter-Testsystems ist nicht größer als 0,1 °, jeder Gelenk erfasst einen Winkelbereich von -180 ~ 180 °, die maximale Detektionsgeschwindigkeit ist 100 U/min, die Probenaufnahmefrequenz ist höchstens 100 Hz.

Exoskelett-Roboter für untere Gliedmaßen

Exoskelett-Roboter-Testmodell für untere Gliedmaßen
Technische Parameter
Lasten Sie Parrot Teil
1. Höheneinstellungsbereich nicht kleiner als 1600 ~ 1900mm, Höheneinstellungsabstand nicht größer als: 5cm;
2. der untere Beinstab ist immer mit der Höhe übereinstimmend, Fehler: ≤3cm; Hüfte Biegungswinkel: Biegung 45, Dehnung 25 °; Kniebeugungswinkel: Biegung 70, Dehnung 5 °; Knöchel Rücken Biegen Winkel: Rücken Biegen 20, Biegen 20 °;
3. Rumpfgewichtsblock mit nur 1 Spezifikation, Gewichtsfehler: ≤5%;
4. Beine und Schenkel sind nur 2 Arten von Gewichtsblöcken Spezifikationen, Gewichtsfehler: ≤6%;
5. Hüfte, Knie, Knöchel Lebensdauer: ≥100.000 Mal.
Werkzeughängeteile
1. Abnehmbarer Transport, Höhe nach dem Abbau: ≤1800mm;
2. Maximale Höhe des Exoskeletts: 1500 mm; Maximale Höhe der Puppet: 1900 mm; Längsbewegungsbreite: 800 mm;
3. Maximale Belastung des Exoskeletts: 40 kg; Maximale Belastung der Puppet: 135 kg; Kraftschutz: Vertikale Störungskraft: ≤80N;
4. Maximaler Seitenantrieb: ≥400N;
5. Handheld Laufstahl: Länge: ≥1000mm, Breite: ≥600mm.
Spezielle Analysesoftwarefunktionen
1. Hüfte, Knie und Knöchel mit Winkelsensor, Winkelmessgenauigkeit: < 0,1 °; Jedes Gelenk Erfassungswinkelbereich -180 ~ 180 °, maximale Erfassungsdrehzahl 100RPM, Arbeitstemperatur 0 ~ 45 ℃; Echtzeit-Anzeige der 6-Kanal-Gelenkwinkelkurve mit der höchsten Abtastfrequenz: 100Hz;
2. Spezielle Software-Generierung: Schrittbahn, Schrittlänge, Schritthöhe, Schrittfrequenz, Schrittgeschwindigkeit und Schrittzahl;
3. Spezielle Software-Generierung: Schrittfrequenz-Erkennungsbereich von 0,5 bis 20 Sekunden / Schritt, maximale Schrittgeschwindigkeit-Erkennung von 10 km / h, eine einzige kumulative Schrittzahl-Erkennung mit einem maximalen Wert von 1 Million Schritten;
Spezielle Software-Generierung: Indikatorergebnisse, die ISO / IEC / Zeilenmarken erfüllen, können in Kombination mit den Anforderungen der tatsächlichen Prüfelemente generiert werden (auf Anfrage angepasst).
Ähnliches Produkt Empfehlen


