- E-Mail-Adresse
- Telefon
-
Adresse
98 Jianning Road, Nanjing
Produktkategorien
Nanjing Juncan Instrument Equipment Co., Ltd


3D-Laserscanner für die Ermittlung von Holzressourcen in alten Bäumen
VerhandlungsfähigAktualisieren am05/06
- Modell
- Natur des Herstellers
- Hersteller
- Produktkategorie
- Ursprungsort
Übersicht
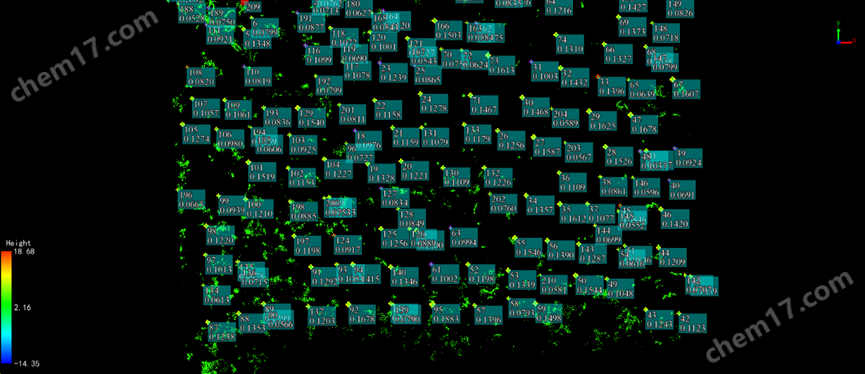
Der 3D-Laserscanner erfasst genau Wachstumsindikatoren wie Baumhöhe, Brustdurchmesser, Kronenbreite und andere, erfasst systematisch Lebensraumfaktoren und bietet wissenschaftliche Grundlagen für die Aufnahme von Folgeanwendungen in die Datenbank zum Schutz von alten Baumen.
Produktdetails
3D-Laserscanner für die Ermittlung von Holzressourcen in alten BäumenP2 ermöglicht die dreidimensionale Rekonstruktion von Bäumen durch die Punktwolkendaten, die durch dreidimensionales Laserscannen erfasst werden, um genaue Parameter wie die Baumform, das Baumdurchmesser, die Kronenfläche und das Volumen zu erfassen. Zuverlässige Grunddaten für Studien wie Baumtrends, Forstressourcenuntersuchungen, Kohlenstoffkreislauf in Ökosystemen und Namgi-Baumschutz.

3D-Laserscanner für die Ermittlung von Holzressourcen in alten BäumenP2 technische Parameter
Laserparameter
Scanfrequenz pro Sekunde:200.000 Punkte/s
FOV:360°x 59°
Scan Entfernung:40 m @ 10%Reflexivität 70 m @ 80%Reflexivität
Laserklasse:1 Sicherheit des menschlichen Auges
Hyperdense+: Unterstützung
Unterbrechungspunkt fortsetzen: Unterstützung
Eingebaute Kamera
FOV (Vorderkamera):70°
FOV (Seitenkamera):280°×149°
Entschließung (Vorderkamera):2 MP
Entschließung (Seitenkamera):2 x 12 MP
visuelleSLAM: Unterstützung
Bild exportieren: Unterstützung
Bildformat:JPG-Datei
Systemparameter
Produktabmessungen:110 × 106 × 280 mm
Produkt Gewicht:1500 g (Batterie, externe Kamera undRTKModul)
Speicherkapazität:512G (Erweiterbar auf1TB)
Betriebstemperatur:-20℃ - 50℃
Lagertemperatur:-40℃ - 60℃
IP-AdresseStufe:LP 54
Datenexport:WLAN, USB Typ-C, UPlatte
Punktwolkenformat:.las / .ply / .pts / .e57
Genauigkeit
Echtzeit-Cloud-Genauigkeit:Relative Genauigkeit: 1.2 cm;Absolute GenauigkeitGröße: 3 cm
Nachbearbeitungspunktwolkengenauigkeit:Relative Genauigkeit: 1.2 cm;Absolute GenauigkeitGröße: 3 cm
Externe Kamera
Modell:lnsta360 X5
360 Videoauflösung(Insta360 X5):8K: 7680 x 3840 @ 30 / 25 / 24 fps
Elektrische Parameter
Batterielebensdauer:2H (Aufgaben enthaltenRTKModule ohne externe Kamera)
Stromverbrauch:21 W (Externe Kamera enthalten)
aufladen:67 W
GNSSParameter
Satellitensysteme:BDS、GPS、GLONASS、QZSS
RTKGenauigkeitHöhe: 8 mm + 1 ppm RMS V: 15 mm + 1 ppm RMS



Ähnliches Produkt Empfehlen


