-
E-Mail-Adresse
info@auniontech.com
-
Telefon
15601689581
-
Adresse
3. Etage, Gebäude Nr. 6, Hongmei Road 2007, Xuhui Distrikt, Shanghai
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
Einführung in 3D-Bildgebungstechnik (1)
Datum:2025-10-17Lesen Sie:0
Einführung in 3D-Bildgebungstechnik (1)
Übersicht der 3D-Bildgebungstechnologie
Die 3D-Bildgebung, die auf der Grundlage der herkömmlichen 2D-Bildgebung Tiefeninformationen ergänzt, ermöglicht eine höhere Genauigkeit bei Positionierung, Erkennung und Prüfung und ist heute weit verbreitet in der Verbraucherelektronik, der Medizin und der Industrie.
Je nach Art der Datenerfassung können sie in kontaktfreie und kontaktlose Typen unterteilt werden. Der Kontakt-Typ kann je nach der Beschädigung des gemessenen Objekts in beschädigungsfreie und beschädigungsfreie Typen unterteilt werden. Berührungslos kann je nach Verwendung des Signals in transmissives und reflektierendes unterteilt werden. Reflexionsformen können weiter in optische und nicht-optische Kategorien unterteilt werden. Optische Formen können je nach Bedarf zusätzlicher künstlicher Lichtquellen in aktive und passive Typen unterteilt werden. Die passive visuelle Bildgebung basiert ausschließlich auf den von der Zielszene erzeugten Lichtstrahlungsinformationen, die von der Kamera empfangen werden, und die durch den Graustufenwert der 2D-Bildpixel gemessen werden.
Passive Visualisierung wird häufig in dreidimensionalen Bildgebungssituationen unter bestimmten Bedingungen verwendet, wie zum Beispiel im Innenraum, die Zielszene strahlt einen kleinen dynamischen Bereich und ist nicht abgeschaltet, die Szeneoberfläche ist nicht glatt und die Textur oder die Geometrie klar sind, so dass es einfach ist, Übereinstimmungspunkte durch Stereometrie zu finden. Aktive Stereo-Vision ist die Verwendung von Lichtmodulation (z. B. Codierung von Strukturlicht, Lasermodulation usw.) zur Beleuchtung der Zielszene, Codierung der Punkte auf der Zielszeneoberfläche und Dekodierung des erhaltenen Szenebildes, um zuverlässig die Übereinstimmungspunkte zwischen den Bildern zu finden und die dreidimensionalen Informationen der Szene durch eine Dreiecksmethode zu lösen. Die Vorteile der aktiven Stereo-Vision sind die hohe Störungsbeständigkeit, die geringen Umweltanforderungen (z. B. die Beseitigung von Umgebungslichtstörungen durch Bandpassfilter), die dreidimensionale Messgenauigkeit, die Wiederholbarkeit und die hohe Zuverlässigkeit, der Nachteil ist, dass es für komplexe Szenarien leicht zu blockieren ist. Nach dem Bildgebungsprinzip kann man sich weiter aufteilen, genau wie in der folgenden Abbildung gezeigt:

Der Kontakt-Typ ist aufgrund der Notwendigkeit, mit einer Sonde oder einer Sonde mit der Messobjektoberfläche zu bewegen, die Größe ist begrenzt, und es ist leicht, das Messobjekt zu kratzen, und die Genauigkeit ist auch relativ schlecht. Eine dreidimensionale Messmaschine wie die Coordinate Measuring Machine (CMM) misst dreidimensionale Informationen über die Messobjekte über die diskreten Punkte auf der Sonde und der Objektoberfläche. Derzeit ist die dreidimensionale Bildgebung vor allem berührungslos, das optische Prinzip nutzt, sicherer, effizienter und präziser. Ein intuitives Beispiel ist, dass es in der Vergangenheit keine kostengünstige Lösung gab, wenn Straßenbauer Metallstäbe mit ähnlichen geraden Maßstäben zur Tiefenmessung bei der Reparatur von Lochstraßen verwendeten, aber mit der Anwendung von 3D-optischen Bildgebungstechnologien hat dieser Prozess geändert.
Dieser Artikel behandelt hauptsächlich die gängigen 3D-Bildgebungstechnologien im Bereich der maschinellen Sicht, einschließlich Flugzeit, strukturiertes Licht, Laserdreiecke, binäre Stereo-Vision und Lichtfeld-Bildgebungstechnologien, und schließlich wird eine Einführung in die Anwendungsszenarien und den Präzisionsvergleich von Millimeterwellen- und Laserradarn sowie verschiedenen 3D-Bildgebungslösungen ergänzt.
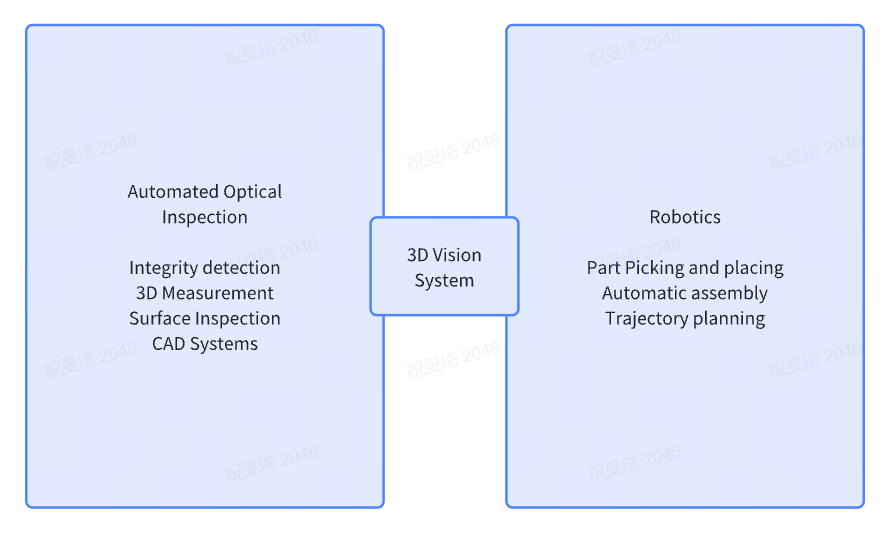
Flugzeitgesetz
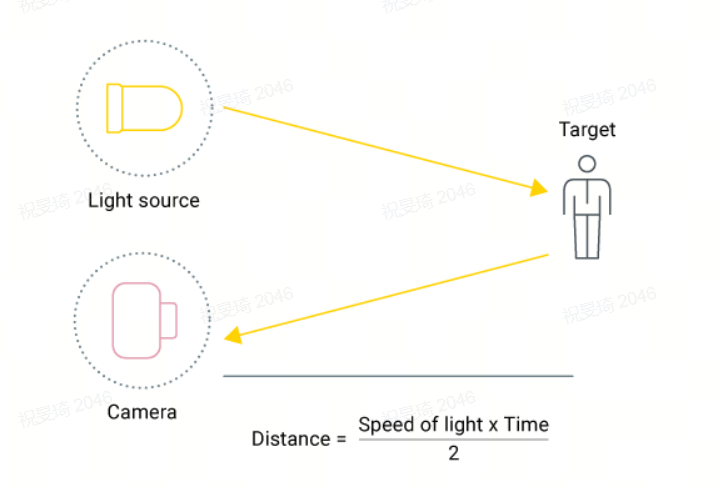
Time of Flight (ToF), ein Infrarot-Lichtsignal mit einer Lichtemittierenden Diode (LED) oder einer Laserdiode (LD), um den Abstand zwischen dem Sensor und dem Messgegenstand basierend auf der Differenz zwischen dem Signal und der Rückkehrzeit zu messen. Die ToF-Kamera misst die Entfernung, indem sie das Messgegenstand aktiv mit einer modulanten Lichtquelle wie einem Laser beleuchtet und anschließend reflektiertes Licht mit einem Sensor erfasst, der für die Laserwellenlänge empfindlich ist. Der Sensor misst die Zeitverzögerung zwischen dem Licht, das von der Kamera ausgesendet wird, und dem Licht, das die Kamera empfängt. Die Zeitverzögerung ist proportional zu der doppelten Entfernung zwischen der Kamera und dem Objekt. Die Entfernung kann daher als Tiefe = cΔt/2 geschätzt werden, wobei c die Lichtgeschwindigkeit angibt. Dieser Prozess ist ähnlich wie Ultraschall, bei dem die Entfernung mittels Schall und nicht Licht gemessen wird, während das Radar die Entfernung mittels Funkwellen misst. Im Vergleich zu Ultraschall erzeugen Flugzeitkameras (ToF-Kameras) schneller hochauflösende Tiefenkarten mit hoher (Tiefe-)Genauigkeit (räumliche Auflösung vergleichbar mit einer RGB-Kamera) und decken einen größeren Bereich ab - schließlich ist die Lichtgeschwindigkeit viel höher als die Schallgeschwindigkeit. Obwohl die Entfernung des Radars größer ist, ist die Genauigkeit und die Auflösung der Flugzeit (ToF) besser.
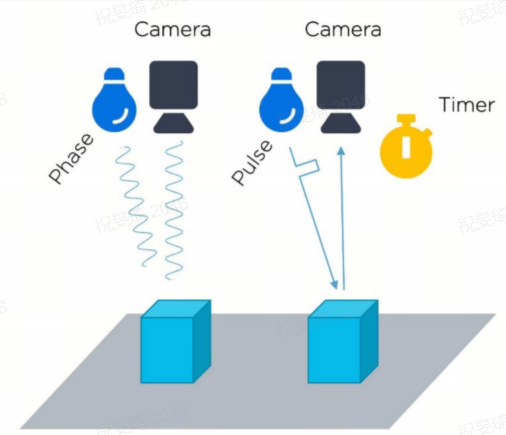
Derzeit gibt es verschiedene Methoden zur Messung von ΔT, von denen zwei am häufigsten verwendet werden: die kontinuierliche Wellenmethode (CW) und die Impulsmethode. Die kontinuierliche Wellenmethode (CW), manchmal auch als indirekte Flugzeit (iToF) bezeichnet, misst die Phasenverschiebung zwischen gesendeten und empfangenen Lichtimpulsen. Die Pulsmethode, manchmal auch als direkte Flugzeit (dToF) bezeichnet, misst die Zeit zwischen dem ausgesendeten Impuls und dem empfangenen Lichtimpuls. Diese Methode ist im Wesentlichen ähnlich wie das Prinzip des 3D-Lasersensors, aber der 3D-Lasersensor wird Punkt für Punkt gescannt und die ToF-Kamera erhält gleichzeitig Tiefeninformationen über das gesamte Bild. Es ist bemerkenswert, dass die überwiegende Mehrheit der derzeit implementierten und auf dem Markt verwendeten kontinuierlichen ToF-Systeme CMOS-Sensoren verwenden, während pulsierte ToF-Systeme nicht-CMOS-Sensoren (insbesondere CCD) verwenden. Einer der Vorteile des Einsatzes von CW iToF-Bildsensoren ist, dass sie auf Basis einer herkömmlichen Halbleiterinfrastruktur in Massenproduktion sind und eine kurzstreckende Bildgebung mit hoher Pixeldichte zu wirtschaftlichen Kosten ermöglichen. Die Wahl des iToF- oder des dToF-Tiefenbildsystems hängt letztlich von den Anforderungen der Anwendung und der Umgebung ab. iToF eignet sich für kurzstreckende Bildgebung mit hoher räumlicher Auflösung (0,5 m, 5 m und 10 m). dToF eignet sich besser für Fernbildgebung mit geringer räumlicher Auflösung. Künstliche Intelligenz (KI) und optisches Systemdesign machen die Trennlinie zwischen der Wahl der iToF- und der dToF-Technologie weniger klar. In intelligenten Edge-Systemen, die die Umgebung erkennen, werden sowohl iToF- als auch dToF-Sensoren mit RGB-Bild- und Trägheitssensoren integriert, um mit Hilfe von KI die Leistung zu verbessern und Fälschungen zu beseitigen.
Genau wie die Maus die Computerinteraktion verändert hat und die Touchscreen-Technologie die Verbreitung von Smartphones und Tablets vorangetrieben hat, hilft die Flugzeit-Technologie (ToF) der berührungslosen 3D-Interaktion. Die Flugzeit-Technologie (ToF) hat ähnliche Vorteile bei der Förderung von Industrie 4.0. Von der industriellen Maschinensichtung für die Qualitätsprüfung über die Volumenprüfung für das Asset Management bis hin zur Navigationstechnik zur Förderung der autonomen (Ausrüstungs-)Produktion hat die Fertigungsindustrie begonnen, diese Sensortechniken zu übernehmen und allmählich zu hochauflösenden Systemen zu wechseln, die für raue industrielle Umgebungen geeignet sind. Derzeit gibt es eine Vielzahl von Anwendungen für die Flugzeit-Technologie (ToF), von der Sicherheit im Cockpit über Heimsportgeräte bis hin zu realistischer 3D-Fernkollaboration bei Spielen und Bildern. Selbst für Lager, Fässer und große Lagerbehälter ist eine breite Anwendung möglich. Eine der zukünftigen Anwendungen der Flugzeit-Technologie (ToF) ist in autonomen Fahrzeugen als Ergänzung zu Radar, LIDAR und anderen Tiefensensoren.
Die aktuellen ToF-Tiefenkameras für Verbraucher sind die Kinect 2 von Microsoft, die SR4000 von MESA und die ToF-Tiefenkamera von PMD Tech, die in Google Project Tango verwendet wird. Diese Produkte haben bereits eine Vielzahl von Anwendungen in der Körpergefühlserkennung, Gestenerkennung, Umweltmodellierung usw. erreicht, typischerweise ist das Kinect 2 von Microsoft.
ToF-Bildgebung kann für große Sichtbereiche, große Entfernungen, niedrige Genauigkeit und kostengünstige 3D-Bilderfassung verwendet werden, die sich dadurch auszeichnet, dass die Erkennungsgeschwindigkeit schnell ist, der Sichtbereich groß ist, die Arbeitsentfernung weit ist, der Preis billig ist, aber die Genauigkeit niedrig ist und anfällig für Störungen durch Umgebungslicht ist. Bei glatten Objekten (das Licht wird in unterschiedliche Richtungen reflektiert) oder bei Objekten mit Winkeln (mehrere Reflexionen) wird die Genauigkeit der Flugzeit beeinträchtigt.
Ähnlich wie bei normalen Kameras benötigt das ToF-Kamera-Chip-Frontend ein Objektiv, das Licht sammelt. Im Gegensatz zu normalen optischen Objektiven muss jedoch ein Banddurchgangsfilter hinzugefügt werden, um sicherzustellen, dass nur Licht mit der gleichen Wellenlänge wie die beleuchtete Lichtquelle eintritt.
Vorteile von ToF: Die Flugzeit kann aufgrund der Verwendung einer aktiven Lichtquelle, die das Messobjekt beleuchtet, auch ohne Umgebungsbeleuchtung funktionieren. Im Vergleich zu Stereo-Kameras oder Dreiecksystemen ist die ToF-Kamera kompakt und leicht, und ist nicht so groß wie die allgemeine Kameragröße, ideal für einige Gelegenheiten, bei denen eine leichte, kleine Kamera erforderlich ist. Das Prinzip des Flugzeitalgorithmus ist relativ einfach, so dass die ToF-Kamera in der Lage ist, Tiefeninformationen in Echtzeit mit Dutzenden bis 100 fps schnell zu berechnen. Zwei-Auge-Stereo-Kameras benötigen komplexe Korrelation-Algorithmen, die langsamer verarbeitet werden. Die Tiefenberechnung des ToF wird nicht von den Graustufen und Merkmalen der Objektoberfläche beeinflusst und ermöglicht eine sehr genaue dreidimensionale Erkennung. Die Bi-Stereo-Kamera erfordert eine gute Eigenschaftsänderung des Ziels, sonst können Tiefenberechnungen nicht durchgeführt werden. Da die Lichtgeschwindigkeit sehr schnell ist, erfordert die ToF-Kamera ein komplexes Design, um die Erkennung der Rück- und Rücksignalzeitdifferenz zu erreichen, ist die Herstellung relativ schwierig, die Tiefenberechnungsgenauigkeit der ToF-Kamera ändert sich nicht mit der Entfernung und kann im gesamten Messbereich im Wesentlichen auf der cm2-Ebene stabil sein, was für einige Anwendungen mit großem Bewegungsbereich sehr sinnvoll ist. Im Vergleich zu Strukturoptischen Kameras ist die ToF-Kamera im Bereich von 10 Metern niedriger und im Bereich von 10 Metern höher. Ein bemerkenswerter Vorteil der ToF-Kamera ist die relativ breite Arbeitsentfernung, die einen Bereich von 0,5 bis 10 Metern abdecken kann, einige Szenen mit geringen Genauigkeitsanforderungen erreichen sogar mehrere hundert Meter, die allgemeine Beleuchtungseinheit in dieser Szene verwendet Infrarot-LED anstatt Laser, schadet nicht den Augen. Die Strukturoptische Kamera hat einen Bildbereich von nur 2 bis 3 Metern, aber die Genauigkeit ist höher. Obwohl ToF-Kameras in kürzeren Entfernungen arbeiten können, sind sie also keine gute Wahl, wenn eine gewisse Genauigkeitsanforderung erforderlich ist.
Die Tiefenkamera TOF stellt hohe Anforderungen an die Genauigkeit der Zeitmessung dar, die Emissionsimpulse müssen in sehr kurzer Zeit (Pikosekunden) erfolgen, und es ist schwierig, eine Genauigkeit auf der Millimetergruppe zu erreichen, selbst mit den höchsten Elektronikkomponenten. Daher ist die Genauigkeit der TOF-Tiefenkamera im Bereich der Nahmessung, insbesondere im Bereich von 1 m, im Vergleich zu anderen Tiefenkameras größer, was ihre Anwendung im Bereich der Nahmessung mit hoher Genauigkeit einschränkt. Die ToF-Kamera hat einen gewissen Vorteil bei der Fernmessung, ist aber relativ teuer und verfügt über keine Farbinformationen.
Die Genauigkeit der ToF-Kamera hängt weitgehend von der Entfernung ab, und es wird allgemein angenommen, dass sie durch einen Bildabstand von 1% geschätzt werden kann, so dass die ToF-Kamera eine Genauigkeit von 5 cm erreichen kann, wenn das Messobjekt 5 Meter entfernt ist. Die Genauigkeit der Bi-Stereo-Kamera beträgt etwa 5-10% der Bildabstand, die Strukturoptische Kamera ist die höchste Genauigkeit und kann 1 mm erreichen.

Erweiterung: Gehört das optische Radar zum Flugzeittyp?
Lichtdetektion und Ranging (LiDAR), auch bekannt als ToF-Laserscanner, manchmal auch als Laserradar bezeichnet, messen die Entfernung eines Messobjektes in Abhängigkeit von der Flugzeit, indem sie einen Laserimpuls in mehrere Winkel in die Umgebung senden. Darüber hinaus messen optische Radar auch die Intensität des reflektierten Lichts, um das Messobjekt im Detail auf der Tiefenkarte zu reflektieren. Darüber hinaus kann 3D ToF auch als scannerlose LiDAR-Technologie angesehen werden.
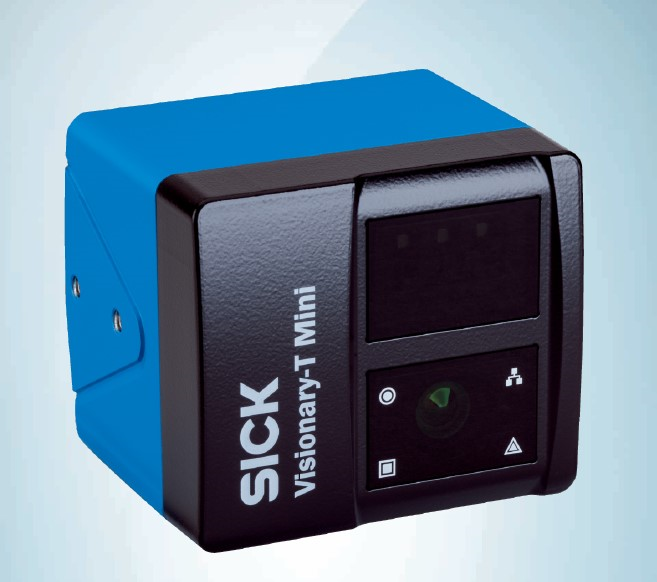
krankVisionär-T Mini3D Kamera
Die SICK Visionary-T Mini 3D-Kamera ermöglicht mit der 3D-Flugzeit-Technologie (TOF) ein kompaktes Gehäuse und eine ausgezeichnete Datenqualität für automatisierte Anwendungen in der Robotik, Transportfahrzeugen und Logistik ohne präzise und zuverlässige 2D- und 3D-Entfernungsdaten. Darüber hinaus sollte das visuelle System auch bei engem Installationsraum einfach in die entsprechende Maschinenplanung integriert werden können. Die SICK Visionary-T Mini 3D-Kamera-Serie verbindet hohe Leistung mit kompakter Konstruktion und hoher Kosteneffizienz. Darüber hinaus liefern 3D-visuelle Sensoren detaillierte 2D- und 3D-Streufkarten mit hoher Pixeldichte für die Datenanalyse. Der automatische Betriebsmodus vereinfacht die Maschinenintegration und erleichtert die Bedienung.
Über Hao Ai Intelligenz
Hao Ai Intelligence ist ein Fachvertreter der deutschen SICK im Bereich der 3D-Visualisierung in China.
Hao Ai Intelligence konzentriert sich auf die Bereitstellung von ganzheitlichen Lösungen für 3D-Maschinensichtung, um das Niveau der intelligenten Fertigung in China zu verbessern und die Industrie zu modernisieren!
Derzeit verfügen wir über eine Reihe von hochqualifizierten 3D-Maschinensichtungsanwendungsingenieuren und Algorithmus-Forschungs- und Entwicklungsingenieuren mit vollständigen Fähigkeiten zur Bewertung von Maschinensichtungsprojekten und der Entwicklung von Kernalgorithmen. Unsere Gesamtlösung für 3D-Maschinensichtung wurde in vielen Bereichen wie Antriebsbatterien, Automobilindustrie, Verbraucherelektronik, weiße Haushaltsgeräte und Schienenprüfung erfolgreich implementiert und verfügt über umfangreiche Erfahrung in der Anwendung von 3D-Maschinensichtungsprojekten und der Softwareentwicklung!
Hao Ai intelligente Hauptprodukte: 3D-Maschinensichtung Gesamtlösung, einschließlich Struktur-Licht-3D-Kamera, Laser-Linie-Scan-Kamera, SICK-3D-Linie-Laser-Kontur-Sensor, TOF-Kamera, hochpräzises 3D-Messsystem, visuell geführtes Positionierungssystem, ungeordnetes Greifsystem usw., kann Ebenheit, Höhenunterschied, Positionsmessung, Konkubitätsfehlerkennung, Kleiderkennung, visuell geführtes Roboterschleifen, visuell geführtes Roboterpositionierungsmontage, ungeordnetes Greifen von Werkstücken und andere Funktionen erreichen.