-
E-Mail-Adresse
info@auniontech.com
-
Telefon
15601689581
-
Adresse
3. Etage, Gebäude Nr. 6, Hongmei Road 2007, Xuhui Distrikt, Shanghai
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
Einführung in die 3D-Bildgebungstechnik (II)
Datum:2025-12-02Lesen Sie:0
Einführung in die 3D-Bildgebungstechnik (II)
Strukturelles Licht
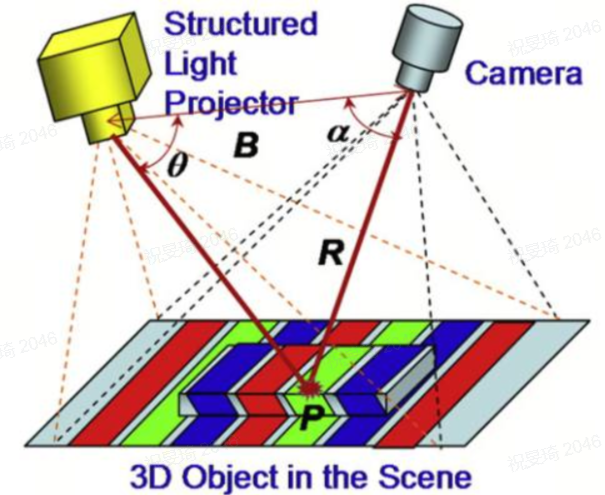
Strukturiertes Licht (Structured Light), mit einer Laserdiode (LD) oder einem digitalen Lichtprozessor (DLP), das vorgefertigte Muster mit einer speziellen Struktur (wie diskreten Flecken, gestreiftes Licht, codiertes strukturelles Licht usw.) auf das Objekt projiziert wird, beobachtet eine andere Kamera, um die Verformung des Musters zu beobachten, das durch verschiedene Höhenpositionen des Objekts reflektiert wird, wenn die Oberfläche des Objekts eine Ebene ist, ist das beobachtete strukturelle Lichtmuster ähnlich der Projektion, keine Verformung, sondern eine gewisse Skalaänderung abhängig von der Entfernung. Aber wenn die Oberfläche des Messgegenstandes ungleich ist und eine hohe und niedrige Differenz hat, wird das beobachtete strukturelle Lichtmuster mit der Höhenänderung des Messgegenstandes in unterschiedlichem Grade verformt, basierend auf diesen Verformungen können die Positions- und Tiefeninformationen des Messgegenstandes berechnet werden.
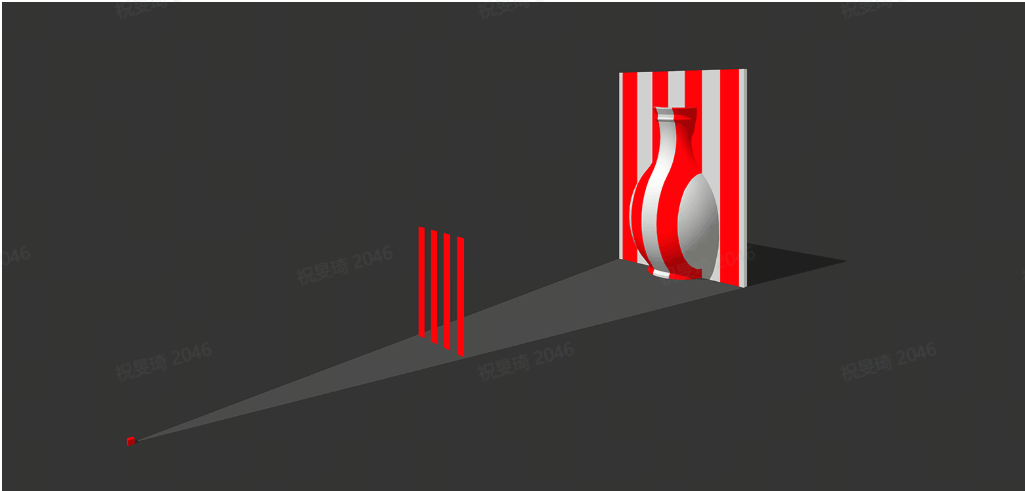
Strukturelle Lichtbildgebung ist in der Regel in drei Schritte unterteilt (Streifenprojektionstechnik zum Beispiel):
第1Schritt, Streifen erzeugen:Es wird ein Sinusstreifen durch Computerprogrammierung erzeugt, dieser Sinusstreifen wird über ein Projektionsgerät auf das Objekt projiziert, eine CCD-Kamera wird verwendet, um den Grad der Biegung des Streifens durch die Modulation des Objekts aufzunehmen, den Biegungsstreifen zur Phase zu entscheiden und die Phase in die Höhe des gesamten Feldes umzuwandeln. Hier wird die 4-Schritt-Verschiebung verwendet, so dass hier vier Streifen mit der Phasendifferenz pi/2 entstehen. Diese vier Streifen werden dann auf das Objekt (die Maske) projiziert, um die Grafik links (natürlich auch vier) zu sammeln und gleichzeitig vier Streifen der Referenzfläche (nicht moduliert, die gleichen vier) zu sammeln.
Schritt 2: Phasenwiederherstellung:Die modulierte Phase wird aus den vier erfassten modulierten Streifenplan berechnet, wobei das erhaltene Phasenalgramm ein abgeschnittenes Phasenalgramm ist, da das Ergebnis des Vier-Schritt-Phasenalgorithmus durch die Berechnung der Nontangentialfunktion ermittelt wurde und daher zwischen [-pi,pi] begrenzt ist, d. h. wenn der Wert diesen Bereich überschreitet, beginnt er erneut.
Schritt 3, 3D-Rekonstruktion:Die Abnahme der beiden oben genannten Phasendifferenzen, die die Höheninformation der relativen Referenzfläche des Messgegenstandes charakterisieren, ersetzt die Formel der Phasen- und Höhenkonvertierung (in der die entsprechenden Parameter kalibriert wurden), um ein Bild der 3D-Struktur zu erhalten, die spezifische 3D-Rekonstruktion hängt stark von der Unterstützung des Algorithmus ab, der spezifische Rekonstruktionsprozess erfordert auch sehr komplexe Algorithmen.
Die strukturelle optische 3D-Bildgebungstechnologie ist derzeit die Hauptart der 3D-visuellen Wahrnehmung des Roboters, das strukturelle optische Bildgebungssystem besteht aus mehreren Projektoren und Kameras, die häufig verwendeten Strukturformen sind: Einzelprojektor - Einzelkamera, Einzelprojektor - Doppelkamera, Einzelprojektor - Mehrkamera, Einzelkamera - Doppelprojektor und Einzelkamera - Mehrprojektor und andere typische Strukturformen.
Strukturlicht und binokuläre Stereo-Vision basieren auf dem Prinzip der Dreieckmessung, erfordert eine gewisse Entfernung zwischen Kamera und Projektor oder binokuläre Vision zwischen zwei Kameras, und es gibt einen gewissen Zwischenwinkel a (in der Regel > 15 °), um die Messung zu erreichen, es gibt ein größeres Volumen, wenn die Oberfläche des Messobjekts steil ist oder eine Stufe leicht zu verstecken ist.
Ein dreidimensionales robotisches visuelles Führungssystem, das auf Strukturlicht und dreidimensionaler Objekterkennung basiert, ermöglicht die vollständige Positionierung und Grifffreiheit von Teilen, die in größeren Messtiefen verstreut sind. Im Vergleich zu herkömmlichen 2D-visuellen Positionierungsmethoden können nur Teile mit fester Tiefe erkannt werden und nur Teile mit teilweise freien Positionsinformationen erfasst werden, was eine höhere Anwendungsflexibilität und einen größeren Erkennungsbereich bietet. Effiziente Automatisierungslösungen für industrielle Probleme wie das Aufladen und Entladen von Werkzeugmaschinen, die Sortierung von Teilen und das Palettieren.
Strukturoptische Technologien und Laserdreiecke haben einige Ähnlichkeiten, aber ein komplexeres System erlangt auch reichhaltigere Informationen, die eine Punktwolke mit mehr Details erzeugen können. Strukturoptische Kameras eignen sich besser für Szenarien, in denen das Messobjekt stationär ist, während Laserdreieckkameras sich besser für den Zustand der Bewegung des Messobjekts eignen, insbesondere auf einem Förderband oder einer Transportleitung. In einer Szene mit komplexem Umgebungslicht oder direktem Sonnenlicht hat eine leistungsstarke Laserdreieckkamera einen Vorteil, der Laser projiziert ein sehr enges Licht mit einer Wellenlänge, und der Bildsensor kann Umgebungslichtstörungen durch einen engen Bandfilter filtern. Strukturoptische Kameras verwenden meistens LED-Lichtquellen, ohne Sicherheitsrisiken. Laserdreieckkameras verwenden Laser, was ein potenzielles Sicherheitsrisiko für die Augen darstellt. Für Submikron-Anwendungsszenarien hat die Strukturoptische Kamera einen Vorteil, die Laserdreieckkamera kann aufgrund des Vorhandenseins von Laserflecken keine Submikron-Genauigkeit erreichen. Strukturoptische Kameras ermöglichen eine dreidimensionale Bildgebung im gesamten Sichtfeld auf einmal, im Gegensatz zu Laserdreieckkameras, die nur Tiefeninformationen über den Messgegenstandsabschnitt auf einmal erhalten. In der praktischen Anwendung ist eine strukturelle optische Kamera, die genau kalibrierte weiße oder blaue Licht mit einer speziellen Struktur auf das Objekt projiziert, die übliche Struktur hat parallele Linien, Streifen oder Gitter. Wenn das strukturelle Licht auf die Messobjektoberfläche strahlt, ändert sich die Struktur des Lichts mit der Höhe und Tiefe der Messobjektoberfläche und der Veränderung der Krümmung. Mit streifenförmigem Strukturlicht zum Beispiel werden Streifen auf der Objektoberfläche dicker oder dünner, was bedeutet, dass die Probenpunkte an diesen Orten entsprechend näher oder ferner von der Kamera entfernt sind, und speziell entwickelte Mustererkennungs- und dreidimensionale Rekonstruktionsalgorithmen die dreidimensionale Bildgebung basierend auf den Informationen abschließen. Einige Projektoren von Strukturoptischen Kameras haben gleichzeitig die Rolle einer RGB-Kamera, um Textur- und Farbinformationen des Messobjekts zu erhalten.
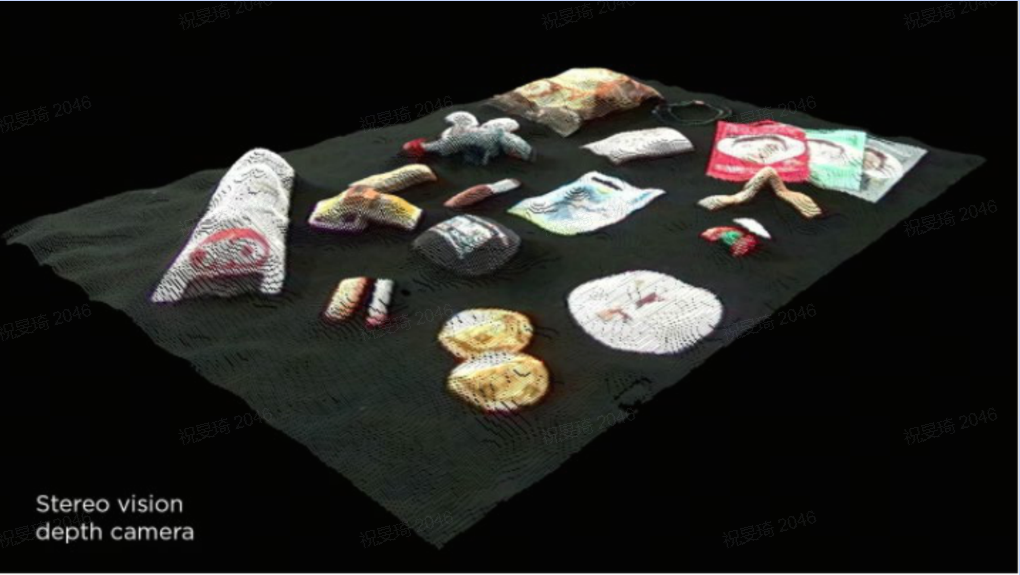
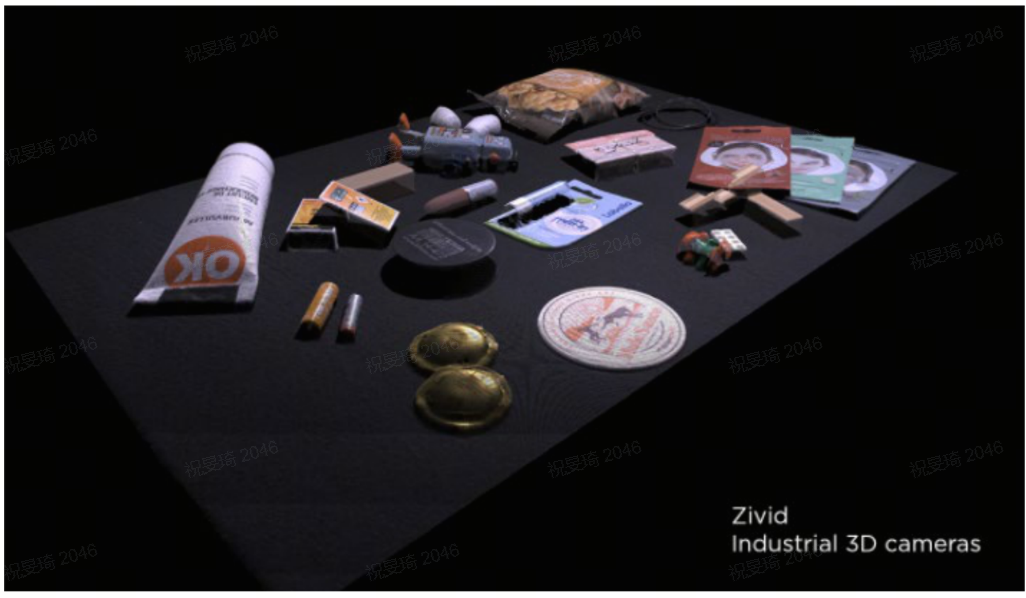
Die ZIVID-Strukturoptische Kamera des intelligenten Agenten von Hao Ai verwendet das Design einer einzelnen Projektor-Kamera, ähnlich der aktiven binocularen Stereo-Vision, aber eine Kamera weniger. Durch die aktive Projektion strukturierter Lichtquellen fügt der Mensch dem Messobjekt künstlich leicht erkennbare Merkmale hinzu. Da die Struktur vorher bekannt ist und nicht zufällig ist, wird eine geringere Anzahl an Funktionsextraktionen durchgeführt und gleichzeitig Korrelation-Berechnungsprobleme vermieden. Strukturoptische Kameras mit Einzelprojektoren stehen ebenso wie aktive Bipolar-Stereo-Vision-Kameras vor Problemen mit Blockdurchschnitt, Auflösung und Genauigkeit. Die ZIVID Strukturoptische Kamera soll diese Probleme überwinden, indem sie strukturiertes Licht einführt, das sowohl den Zeitbereich als auch den Raumbereich kodiert. Strukturoptische Kameras und Laserdreieckkameras können jedoch weiterhin Datenverluste und Erkennungsfehler bei Spiegeln, dunklen oder absorbierenden Objekten verursachen. Hier ist ein Punktwolkenvergleich zwischen der ZIVID Strukturoptikkamera und der Bioptikkamera:
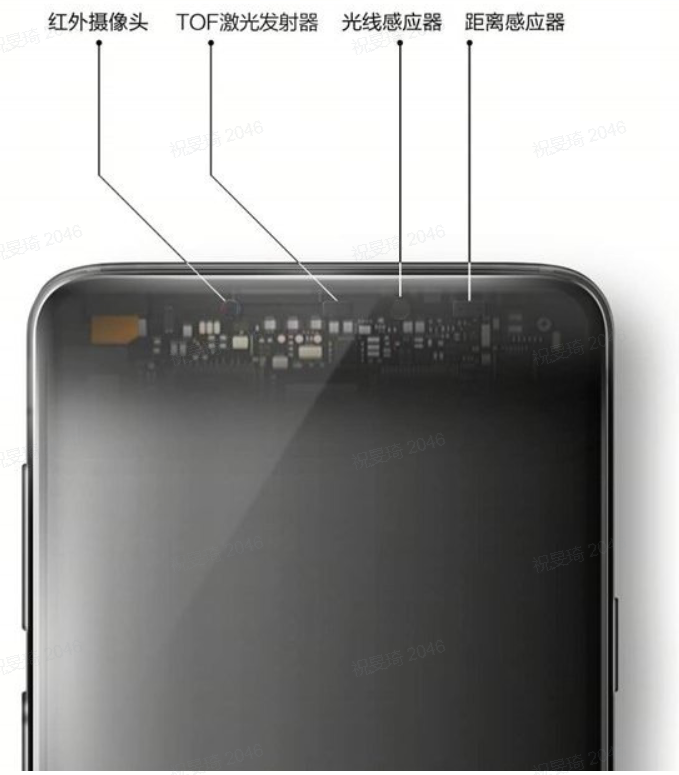
Xiaomi auf der Xiaomi 8 Transparent Exploration EditionHaareMit der 3D-Strukturlicht-Technologie des Android-Camps nutzte OPPO später auch 3D-Strukturlicht in Find X. VivoHaareMit ToF 3D-Ultrainduktionstechnologie, 300.000 Infrarotmesspunkte. Die effektive Tiefeninformationsmenge von ToF ist zehnmal so hoch wie das strukturelle Licht, neben der höheren Informationsmenge ist die Arbeitsentfernung von ToF auch höher als das strukturelle Licht, die Entfernung kann bis zu drei Metern erreichen, was dreimal so hoch ist wie letzteres.
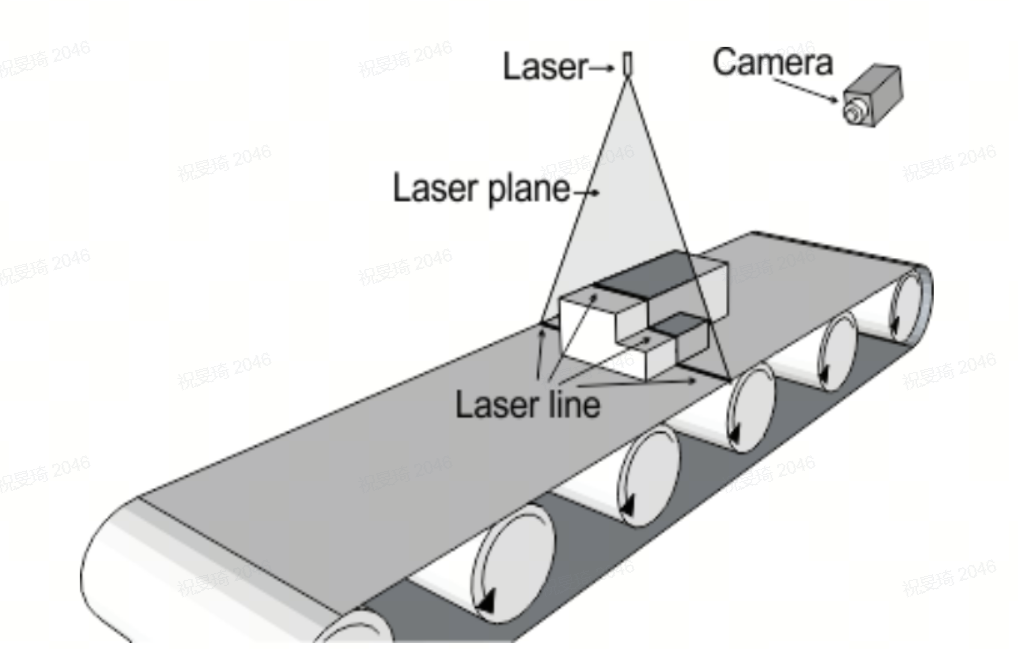
Laserdreieck
Laserdreieck (Laser Triangulation) Messmethode ist die Kameraobjektive und Laser in einem gewissen Winkel, die Laserlichtquelle auf die Oberfläche des gemessenen Objekts projiziert, um die Konturlinien der Objektoberfläche zu erzeugen, um ein dreidimensionales Bild des gemessenen Objekts zu erhalten, müssen Objekte und Kameras eine relative Bewegung durchführen, um mehrere Objektoberflächenlinien zu erzeugen, und schließlich wird die Kamera diese Konturlinien zu einem dreidimensionalen Bild zusammensetzen. Diese Methode misst die geometrische Verschiebung einer Linie, deren Wert mit der Höhe des Objekts abhängt. Es basiert auf einer eindimensionalen Bildgebungstechnologie, die auf dem Objektscannen basiert. Abhängig von der Entfernung des Lasersenders zum Messobjekt erscheinen die Laserpunkte an verschiedenen Stellen im Sichtfeld der Kamera. Dreieckige optische Wege werden von Laserpunkten, Kameras und Lasersendern gebildet, daher wird diese Technik oft als Dreieckmessung bezeichnet. Diese Technologie ist empfindlich für strukturierte oder komplexe Oberflächen und einige Laserstrahlen können nicht auf die Kamera reflektiert werden, wenn das Objekt zu hoch ist.
Abhängig von der Winkelbeziehung zwischen dem einfallenden Strahl und der Messobjektoberflächenlinie kann die Lasertriangometrie in Schrägstrahl und Direktstrahl unterteilt werden. Direktstrahlung ist der Zwischenwinkel zwischen dem einfallenden Strahl und der Messobjektoberflächenlinie von 0. Der Schrägstrahl ist der Zwischenwinkel zwischen dem einfallenden Strahl und der Messoberflächenlinie des gemessenen Objekts, der a > 0 ist. Die üblichen direkten und schrägen Anordnungen sind wie in der folgenden Abbildung dargestellt:
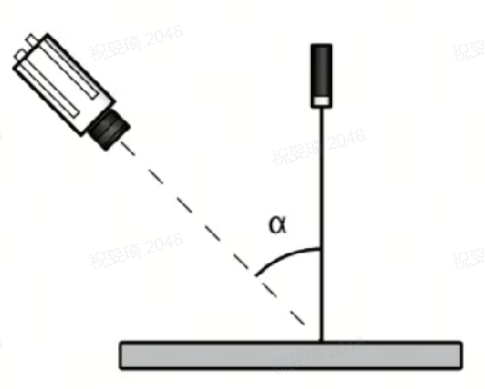
Direktstrahlung

Schrägschraub
Im Folgenden werden die Prinzipien der Lasertriangometrie als direktes Beispiel erläutert.

Die roten, grünen und blauen gestrichelten Linien in der obigen Abbildung geben an, dass reflektiertes Licht von unterschiedlichen Entfernungen an verschiedene Positionen auf der Bildfläche der Kamera projiziert wird, anhand derer die Entfernung des Sensors zu der Messfläche berechnet wird. Eine Änderung des vertikalen Abstands d führt zu einer Änderung der Bildposition d' der Kamera. Der Messbereich und die Genauigkeit dieser Technik sind gegenseitig begrenzt. Je höher die Genauigkeit ist, desto geringer die Veränderung des vertikalen Abstands, die sich auf der Bildfläche der Kamera widerspiegelt. Dadurch ist der Umfang der Zielpositionen unbedingt begrenzt. Mit zunehmender Zieltiefe wird die physische Größe des Bildsensors der Kamera schnell überschritten. Bei der spezifischen Konstruktion eines optischen Systems ist ein Abgleich zwischen Messbereich und Messgenauigkeit an den Messanforderungen erforderlich, um zu erreichenGut.Wirkung.
Eine Kamera, die auf der Lasertrigonometrie basiert, besteht hauptsächlich aus einer Laserdiode (LD), einer Versammlungslinse, einem Empfangsobjektiv, einem Bildsensor und einer Signalverarbeitungseinheit. Der Lichtweg ist genau wie in der folgenden Abbildung dargestellt:

x steht für die Verschiebung der Messfläche gegenüber der ursprünglichen Bezugsebene
x' steht für die Verschiebung des Messobjekts auf dem Bildsensor
a zeigt den Zwischenwinkel zwischen dem Laserstrahl und der Optichachse des empfangenden Objektivs an
β steht für den Zwischenwinkel zwischen der empfangenen Linsenwelle und der Bildsensoroberfläche
L steht für den Abstand zwischen der Messoberfläche und dem empfangenen Objektiv
L' steht für den Abstand zwischen dem empfangenen Objektiv und dem Bildsensor
Mit ähnlichem Dreieckprinzip kann man:

| Direktstrahlung | Schrägschraub | |
| Vorteile |
|
|
| Nachteile |
|
|
Die Lasertriangometrie verfügt über eine sehr hohe Auflösung und Messgenauigkeit, deren Auflösung auf Millimeter und Mikrometer skalierbar ist, aber in praktischen Anwendungen durch die horizontale Entfernung der Kamera und der Laserlichtquelle eingeschränkt ist und die Messzeit ist länger und nur für die Messung kürzerer Entfernungen geeignet. Für die direkten Laserdreieckkamera, obwohl die Erhöhung des Klemmwinkels zwischen der optischen Achse der Kamera und der Laserebene die z-Achsoplösung verbessern kann, wird das optische Abschirmungsphänomen mit der Erhöhung des Klemmwinkels θ immer deutlicher werden, insbesondere wenn die Objektoberfläche eine gewisse Abschirmung hat: Der Bereich, in dem der Laserstrahl nicht beleuchtet wird, wird als Schatten bezeichnet, und der Bereich, in dem die Kamera kein reflektiertes Licht empfängt, wird als Blindbereich bezeichnet.
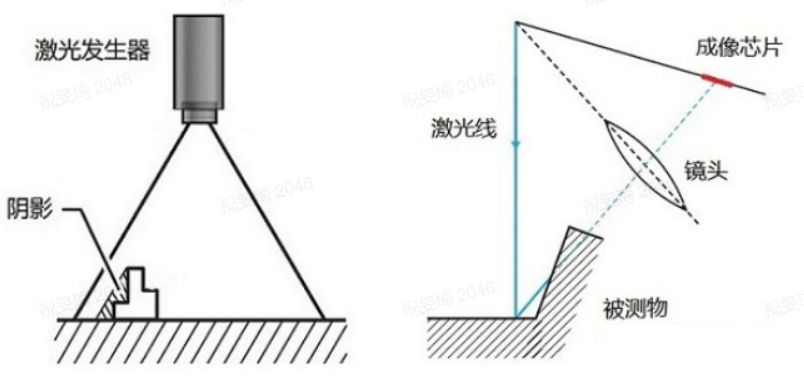
Wenn die Oberfläche des gemessenen Objekts ungleichmäßig ist, können neben der optischen Absperrung auch mehrere Reflexionen auftreten.
Wie in der folgenden Abbildung gezeigt, ist das Licht 1 auf der Oberfläche eines Objektes auftretend.第1Die zweite Reflexion, Licht 2, ist die zweite Reflexion des einfallenden Lichts auf der Oberfläche eines Objekts, die sich an unterschiedlichen Bildpositionen auf dem Detektor befindet.

Wie in der Abbildung unten gezeigt, entstehen zwei Reflexionen des einfallenden roten Lichts auf der Oberfläche des Objekts, die beide an der gleichen Bildposition auf dem Detektor auftreten.

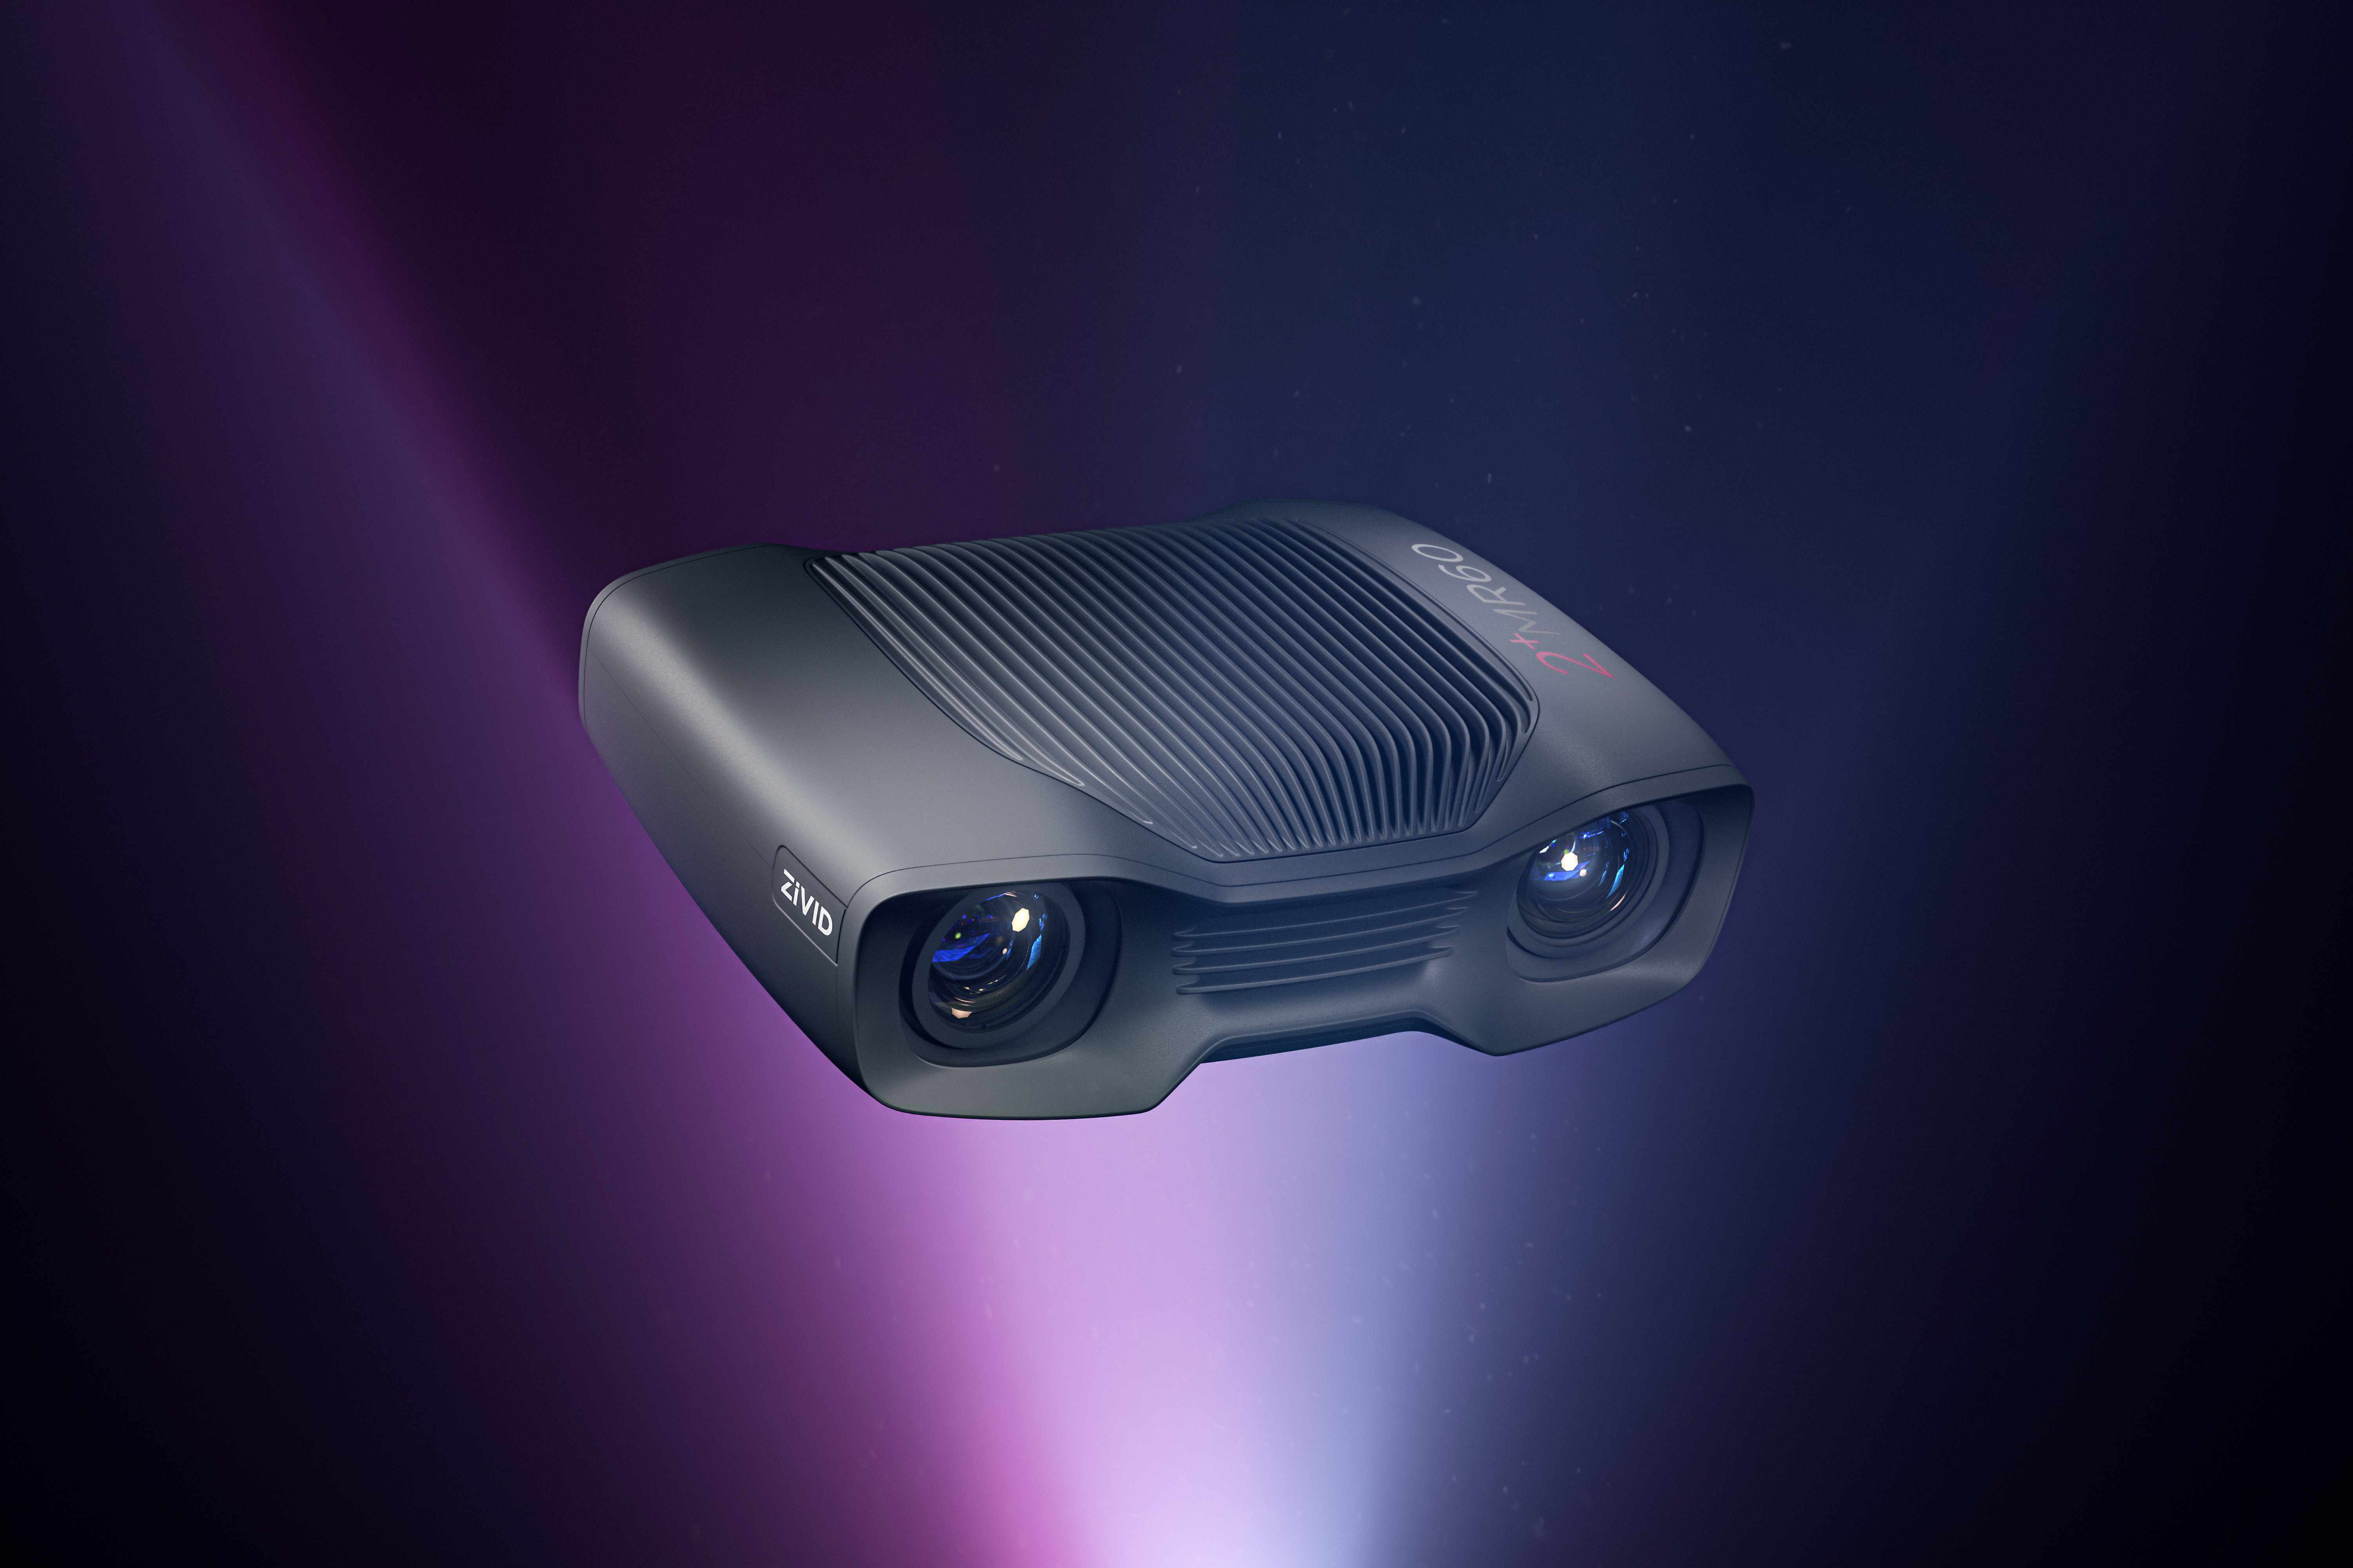
Der Zivid 2+ M60
Der intelligente Agent Zivid 2+ M60Eine hochauflösende 3D+2D-Roboterkamera für die Anforderungen an Auflösung, Genauigkeit und DetailshochAnwendung. Diese Kamera ist das Produkt der Zivid 3D-Kamera, die die klarste und dichteste Punktwolke erfasst, mit bis zu 5000 Punkten pro Quadratzentimeter und einer Größengenauigkeit von mehr als 99,8 Prozent, die alle Objekte in ihrer wahren Form darstellen können. Für Qualitätskontrollen und feine Montageaufgaben kann es jedes Detail, Merkmal und Mängel einfach beobachten. Die beeindruckendsten Punktwolken wurden in nur 100 Millisekunden erfasst.
Über Hao Ai Intelligenz
Hao Ai Intelligence ist ein spezialisierter Agent von ZIVID in China im Bereich der 3D-Visualisierung.
Hao Ai Intelligence konzentriert sich auf die Bereitstellung von ganzheitlichen Lösungen für 3D-Maschinensichtung, um das Niveau der intelligenten Fertigung in China zu verbessern und die Industrie zu modernisieren!
Derzeit verfügen wir über eine Reihe von hochqualifizierten 3D-Maschinensichtungsanwendungsingenieuren und Algorithmus-Forschungs- und Entwicklungsingenieuren mit vollständigen Fähigkeiten zur Bewertung von Maschinensichtungsprojekten und der Entwicklung von Kernalgorithmen. Unsere Gesamtlösung für 3D-Maschinensichtung wurde in vielen Bereichen wie Antriebsbatterien, Automobilindustrie, Verbraucherelektronik, weiße Haushaltsgeräte und Schienenprüfung erfolgreich implementiert und verfügt über umfangreiche Erfahrung in der Anwendung von 3D-Maschinensichtungsprojekten und der Softwareentwicklung!
Hao Ai intelligente Hauptprodukte: 3D-Maschinensichtung Gesamtlösung, einschließlich Struktur-Licht-3D-Kamera, Laser-Linie-Scan-Kamera, SICK-3D-Linie-Laser-Kontur-Sensor, TOF-Kamera, hochpräzises 3D-Messsystem, visuell geführtes Positionierungssystem, ungeordnetes Greifsystem usw., kann Ebenheit, Höhenunterschied, Positionsmessung, Konkubitätsfehlerkennung, Kleiderkennung, visuell geführtes Roboterschleifen, visuell geführtes Roboterpositionierungsmontage, ungeordnetes Greifen von Werkstücken und andere Funktionen erreichen.