-
E-Mail-Adresse
406909520@qq.com
-
Telefon
17312275363
-
Adresse
Mingfa Kechang Hauptquartier, Pudong North Road 5, Pukou Distrikt, Nanjing
Nanjing Weixin Space Information Technology Co., Ltd
Trockenladen | Arbeitsprinzip und Anwendungsbereich von Tiefwasser-Mehrstrahltiefenmesssystemen
Datum:2025-11-27Lesen Sie:0
Tiefwasser-MehrstrahltiefenmesssystemEine hochauflösende Meeresboden-Topographietechnologie, die einen schnellen Zugang zu hochpräzisen, vollständig abgedeckten Meeresboden-Topografiedaten ermöglicht, indem sie breite Schallwellen sendet und mehrpfadige Echos empfängt. Im Vergleich zu der herkömmlichen Einzelstrahltiefe (die Wassertiefe nur entlang der Streckenstrecke erreicht werden kann) liegt der zentrale Vorteil der Mehrstrahltiefe darin, dassSynchronische Messung "Band"Besonders geeignet für die Erkundung von Tiefseegebieten auf großen und komplexen Geländen. Im Folgenden wird das Arbeitsprinzip und der Anwendungsbereich erläutert.
1. Arbeitsprinzip: Von der Schallwelle bis zur Geländereaktion
Der Kern des Multi-Beam-Tiefenmesssystems besteht darin, einen einzelnen Emissionmpuls in mehrere schmale Strahlen umzuwandeln, die einen bestimmten Sektor abdecken, und dann die Wassertiefe und die Position der einzelnen Strahlenfußabdrücke durch Echo-Verzögerung und -Intensität zu berechnen, um schließlich zu einem kontinuierlichen Meeresboden-Gelände zu verbinden. Der Arbeitsablauf kann in folgende Schlüsselteile unterteilt werden:
1. Hardware-Zusammensetzung
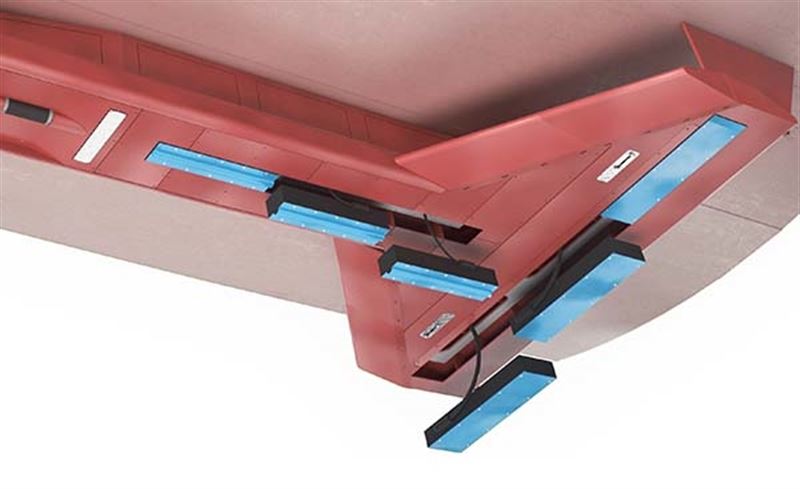
Das System besteht hauptsächlich ausWandler-Array, Datenerfassungseinheit, Bewegungssensor (Position/Position), VerarbeitungssoftwareVier Teile:
Umrichter-ArrayNormalerweise auf dem Boden oder im Anhänger installiert, mit integrierter Sende- und Empfangsfunktion. Der Sender ist verantwortlich für die Aussendung von Hochfrequenzschaltwellen auf den Meeresboden (die Frequenz wird mit der Tiefe des Wassers angepasst, das tiefe Wasser wird häufig von 12kHz bis 50kHz verwendet); Ein Empfängerarray besteht aus Dutzenden bis Hunderten von Elementen, die zum Empfangen von Echos von Meeresbodenreflexionen verwendet werden.
BewegungssensorenEinschließlich GNSS (Global Navigation Satellite System) zur absoluten Position, Inertion Measurement Unit (IMU) zur Überwachung der Rumpfgestaltung (horizontales Schütteln, Vertikales Schütteln, Absinken) und akustisches Doppler Flow Profiler (ADCP) zur Unterstützung der Geschwindigkeitsmessung, um die Genauigkeit der Positionierung im Datenraum zu gewährleisten.
DatenverarbeitungseinheitenErfassen Sie Schallsignale, Gesten und Positionsdaten in Echtzeit und erzeugen Sie durch Algorithmen Wassertiefenwolken.
2. Kern-Arbeitsabläufe
Schallwellen und StrahlenbildungDer Wandler sendet Schallwellenpulse in einem breiten Bereich (z. B. 120° bis 160°) („Stiftstrahl“ oder „Sektorstrahl“). Empfangsrange passiertPhasen-Array-Technologie(Regelung der Phasendifferenz der einzelnen Arrays) unterteilt den Echo des breiten Sektors in Dutzende bis Tausende von schmalen Strahlen (Winkelauflösung von 0,1 ° bis 1 °), die Empfangssektoren abdecken, die symmetrisch mit dem Sendesektor sind (z. B. 150 ° x 150 °).
Echodetektion und WassertiefenberechnungDie Echo-Verzögerung (Δt) jedes Strahls entspricht der Zeit, in der die Schallwelle zum Meeresboden reist, und berechnet die Wassertiefe des Fußabdrucks des Strahls in Kombination mit dem Sound Velocity Profile (SVP), bei dem die Meereswassertemperatur, der Salzgehalt und der Druck im Voraus oder synchron gemessen werden müssen, um die Schallgeschwindigkeit zu korrigieren:
D=2c・Δt + Korrektur der Position/Installationsabweichung
C steht für Schallgeschwindigkeit und Δt für Echoverzögerung.
Korrektur von Position und HaltungAufgrund von horizontalen Schwingungen, Schwingungen, Sinken und GNSS-Positionsfehlern während der Rumpffahrt müssen die horizontalen Positionen (X, Y) und die vertikalen Tiefen (Z) der Strahlfußabdrücke mittels IMU-Daten dynamisch korrigiert werden, um die Genauigkeit des Geländes zu gewährleisten.
Streifenplatten und ZeichnungenStrahlenfußabdrücke für aufeinanderfolgende Reisen werden nach Zeit/Ort sortiert, um Lärmpunkte (z. B. Fischbestände, Blasenstörungen) zu entfernen und schließlich hochauflösende DEM (Digital Height Model) oder dreidimensionale Topographien zu erzeugen.
Besonderheiten der Tiefwasserszene
In einer Tiefwasser-Umgebung (in der Regel bezieht sich auf > 1000m oder sogar mehr als 1000m) stehen mehrere Strahlen gegenüberSchalldämpfung, lange Verbreitungszeit und komplexer UmgebungsgeräuschAufgrund dieser Herausforderungen muss das Systemdesign gezielt optimiert werden:
Niedrigfrequente EmissionenTiefwasser wählt eine niedrigere Frequenz (z. B. 12kHz bis 30kHz) Schallwellen, um die Dämpfung zu verringern (Schallenergie im umgekehrten Verhältnis zum Frequenzquadrat), um sicherzustellen, dass Echos effektiv empfangen werden können.
HochleistungsstartErhöhung der Emissionsleistung (Kilowatt bis Dutzende von Kilowatt), um den Schallenergieverlust bei der Langstreckenverbindung zu kompensieren.
Hochpräzise SchallgeschwindigkeitskorrekturDie Tiefsee-Schallgeschwindigkeit wird von der Temperatur und der vertikalen Schichtung des Salzgehaltes beeinflusst (z. B. Temperatursprung, Salzsprung), die in Echtzeit mit dem SVP-Messgerät oder dem CTD (Thermosalztiefenmesser) gemessen werden muss, um Tiefenmessfehler durch Schalllinienbeugung zu vermeiden (Tiefenmessfehler können mehrere Meter erreichen).
Anhänger oder AUVUm die Unannehmlichkeiten der Rumpfplattformen im Tiefseebetrieb (z. B. Kraft, Stabilität) zu vermeiden, werden mehrere Strahlen häufig in autonome Unterwasserroboter (AUV), ferngesteuerte unbemannte U-Boote (ROV) oder spezielle Schlepper integriert, um eine flexible Erkennung zu ermöglichen.
Anwendungsbereich: Von der Meereswissenschaft bis zur Technik
Das Multi-Strahl-Tiefenmesssystem ist das "Auge" der Tiefseeerkundung und wird in den Bereichen der Entwicklung von Meeresressourcen, der wissenschaftlichen Forschung und der Verteidigung und Sicherheit weit verbreitet:
1. Meeresgeologie und Geowissenschaften
Karte des MeeresbodensKarten von Mikrolandschaften wie Meerbügen, Gräben, Meeresrücken, Hydrothermen und anderen, um geologische Prozesse wie Plattenbewegungen (z. B. Tauchzone-Vermehrungskeile) und vulkanische Aktivitäten (z. B. Unterwasservelknaden) aufzudecken. Zum Beispiel können Sie mit mehreren Strahlen den ultratiefen Meeresboden des Marianengräfens entdecken oder topografische Grundlagen für die Auswahl von Bohrstätten des IODP (International Ocean Discovery Programme) bereitstellen.
AblagerungsumgebungsanalyseIdentifizierung von Ablagerungstypen (Trübenströme, Tiefströme usw.) und archäologischen Klimaaufzeichnungen durch Mikrolandschaften des Meeresbodens (z. B. Sandwellen, Spülbecken, Schlammvulkane) zur Wiederherstellung der alten Meeresumgebung.
2. Erkundung und Entwicklung der Meeresressourcen
Öl- und GasressourcenuntersuchungErkennung von Konstruktionen wie Kontinentalschelfranden, Beckenabschnitte (z. B. Falten, Falten), Abdeckung und Speicherraum von Öl- und Gasreservoirs; Überwachen Sie das Gelände der Bohrplattform, um die Betriebssicherheit zu gewährleisten.
Bewertung der MineralressourcenIdentifizierung der Verteilungsgebiete von Polymetallknoten, Kobalt-reichen Krusten und hydrothermischen Sulfidlagerungen (z. B. Clarion-Clipperton-Region im Pazifik) und Bewertung der Ressourcenreserven.
Entwicklung erneuerbarer EnergienPlanung der Offshore-Windparkbaustelle (die Vermeidung von Gräben und steilen Klippen) und Überwachung des Geländes von Unterwasserkabeln / Rohrleitungen, um das Spülrisiko zu reduzieren.
3. Marinetechnik und Umweltüberwachung
Schiffswege und HafenbauKarten von Hafenwassern, Reefen und flachen Stränden auf Seewegen (z. B. Tiefseewegen), um die Sicherheit der Navigation von großen Schiffen zu gewährleisten; Überwachung der Geländeveränderungen nach dem Baggen.
Unterwasserleitungen/KabelwartungPrüfen Sie, ob die Leitung nackt, suspendiert oder begraben ist (durch die Erkennung von Terrainmutationen durch mehrere Strahlen), um Bruchunfälle zu verhindern.
KatastrophenwarnungÜberwachung von Meeresrutschen (wie Instabilität der Festlandshänge) und dem Gelände der Tsunami-Quelle (wie Tsunami-Rücken) und Bewertung ihrer potenziellen Bedrohungen für die Küste.
4. Verteidigung und Sicherheit
Unterwasser-ZieldetektionUnterstützung bei der Suche nach gestürzten U-Booten, Schiffswracken oder Minen und Verbesserung der Positionsgenauigkeit durch Terrainmaschine.
Militärische GeländesicherungBereitstellung hochpräziser Topografiedaten für die versteckte Navigation von U-Booten und die Landungsauswahl.
Zusammenfassung
Tiefwasser-MehrstrahltiefenmesssystemDurch die technologische Route „Broad-Sector-Emission-Multi-Beam-Empfang-Multi-Source-Datenfusion“ wurde eine effiziente, hochpräzise Karte des Tiefseegebiets realisiert und ist ein Werkzeug für die moderne Ozeanerkundung. Mit der Miniaturisierung der AUV/ROV-Plattformen und der Einführung von KI-Algorithmen wie der automatischen Lärmunterdrückung und der Extraktion von topografischen Merkmalen wird ihr Wert in der wissenschaftlichen Forschung und Ingenieuranwendungen im Tiefsee weiter hervorgehoben werden.
Letzter Artikel:Häufige Klassifikationen von Wohnstrukturen in der Landkarte
Nächster Artikel:Technische Prinzipien und Anwendungsbereiche des drahtlosen Erdsonderaders